Alle Projekte / Vakuum-Greifsystem VGS1
Vakuum-Greifsystem VGS1
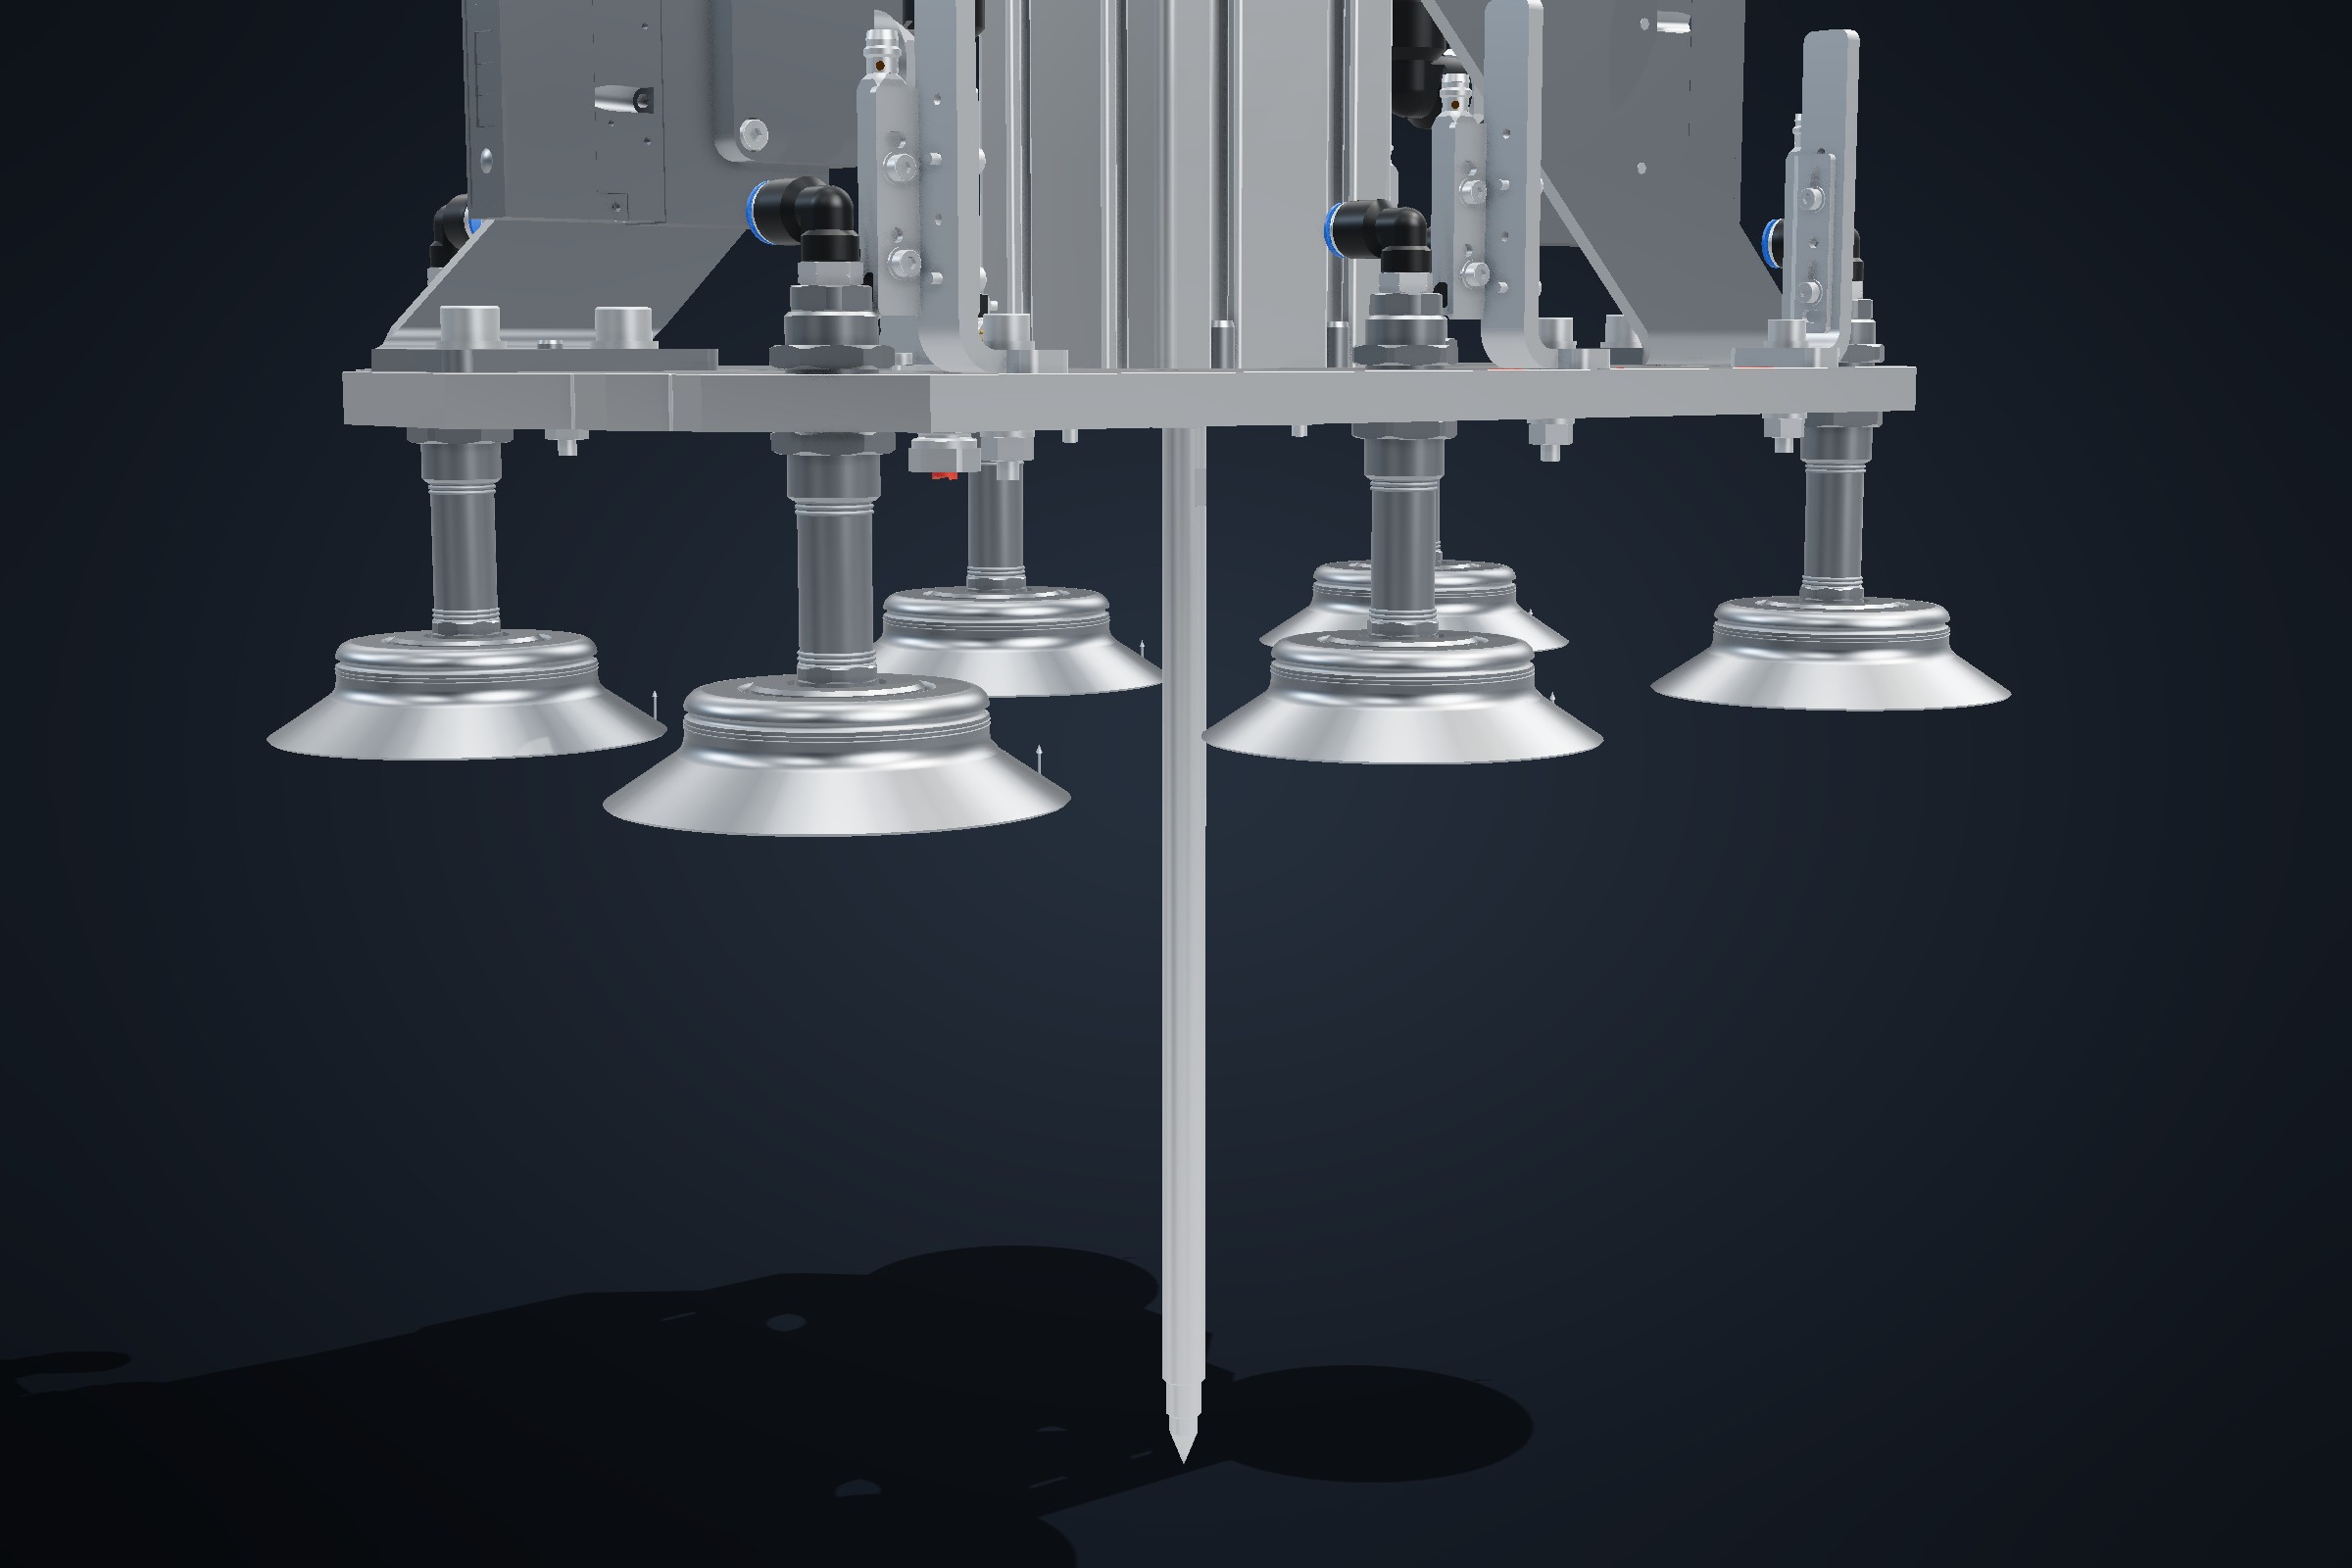
Vakuumgreifer für Roboter, mit gefederten Saugern und vollständiger Abfrage über IO-Link.
- Branche
- Robotik / Handhabung
- Leistung
- Konstruktion, Pneumatik- und Sensorauslegung, Dokumentation
- Sensorik
- Teileabfrage und Vakuumüberwachung über IO-Link

Ausgangslage
Flache Teile sollen vom Roboter sicher aufgenommen und abgelegt werden, auch wenn sie leicht verzogen sind. Fehlgriffe müssen erkannt werden, bevor ein Teil fällt.
Lösung
Ein Vakuumgreifer mit gefederten Saugern. Die Federstößel gleichen Höhenunterschiede aus, sodass jeder Sauger dicht aufliegt.
Teileanwesenheit, Endlagen und Vakuum werden über Sensoren an einem IO-Link-Modul direkt am Greifer abgefragt. So braucht es nur eine Leitung zur Steuerung. Pneumatik und Verschraubungen sind servicefreundlich zugänglich.
Ergebnis
- Sicheres Greifen auch bei verzogenen Teilen
- Fehlgriff wird erkannt, bevor ein Teil fällt
- Eine Leitung statt vieler Einzeladern zur Steuerung