Alle Projekte / 3-Punkt-Greifsystem mit Ausgleichselement
3-Punkt-Greifsystem mit Ausgleichselement
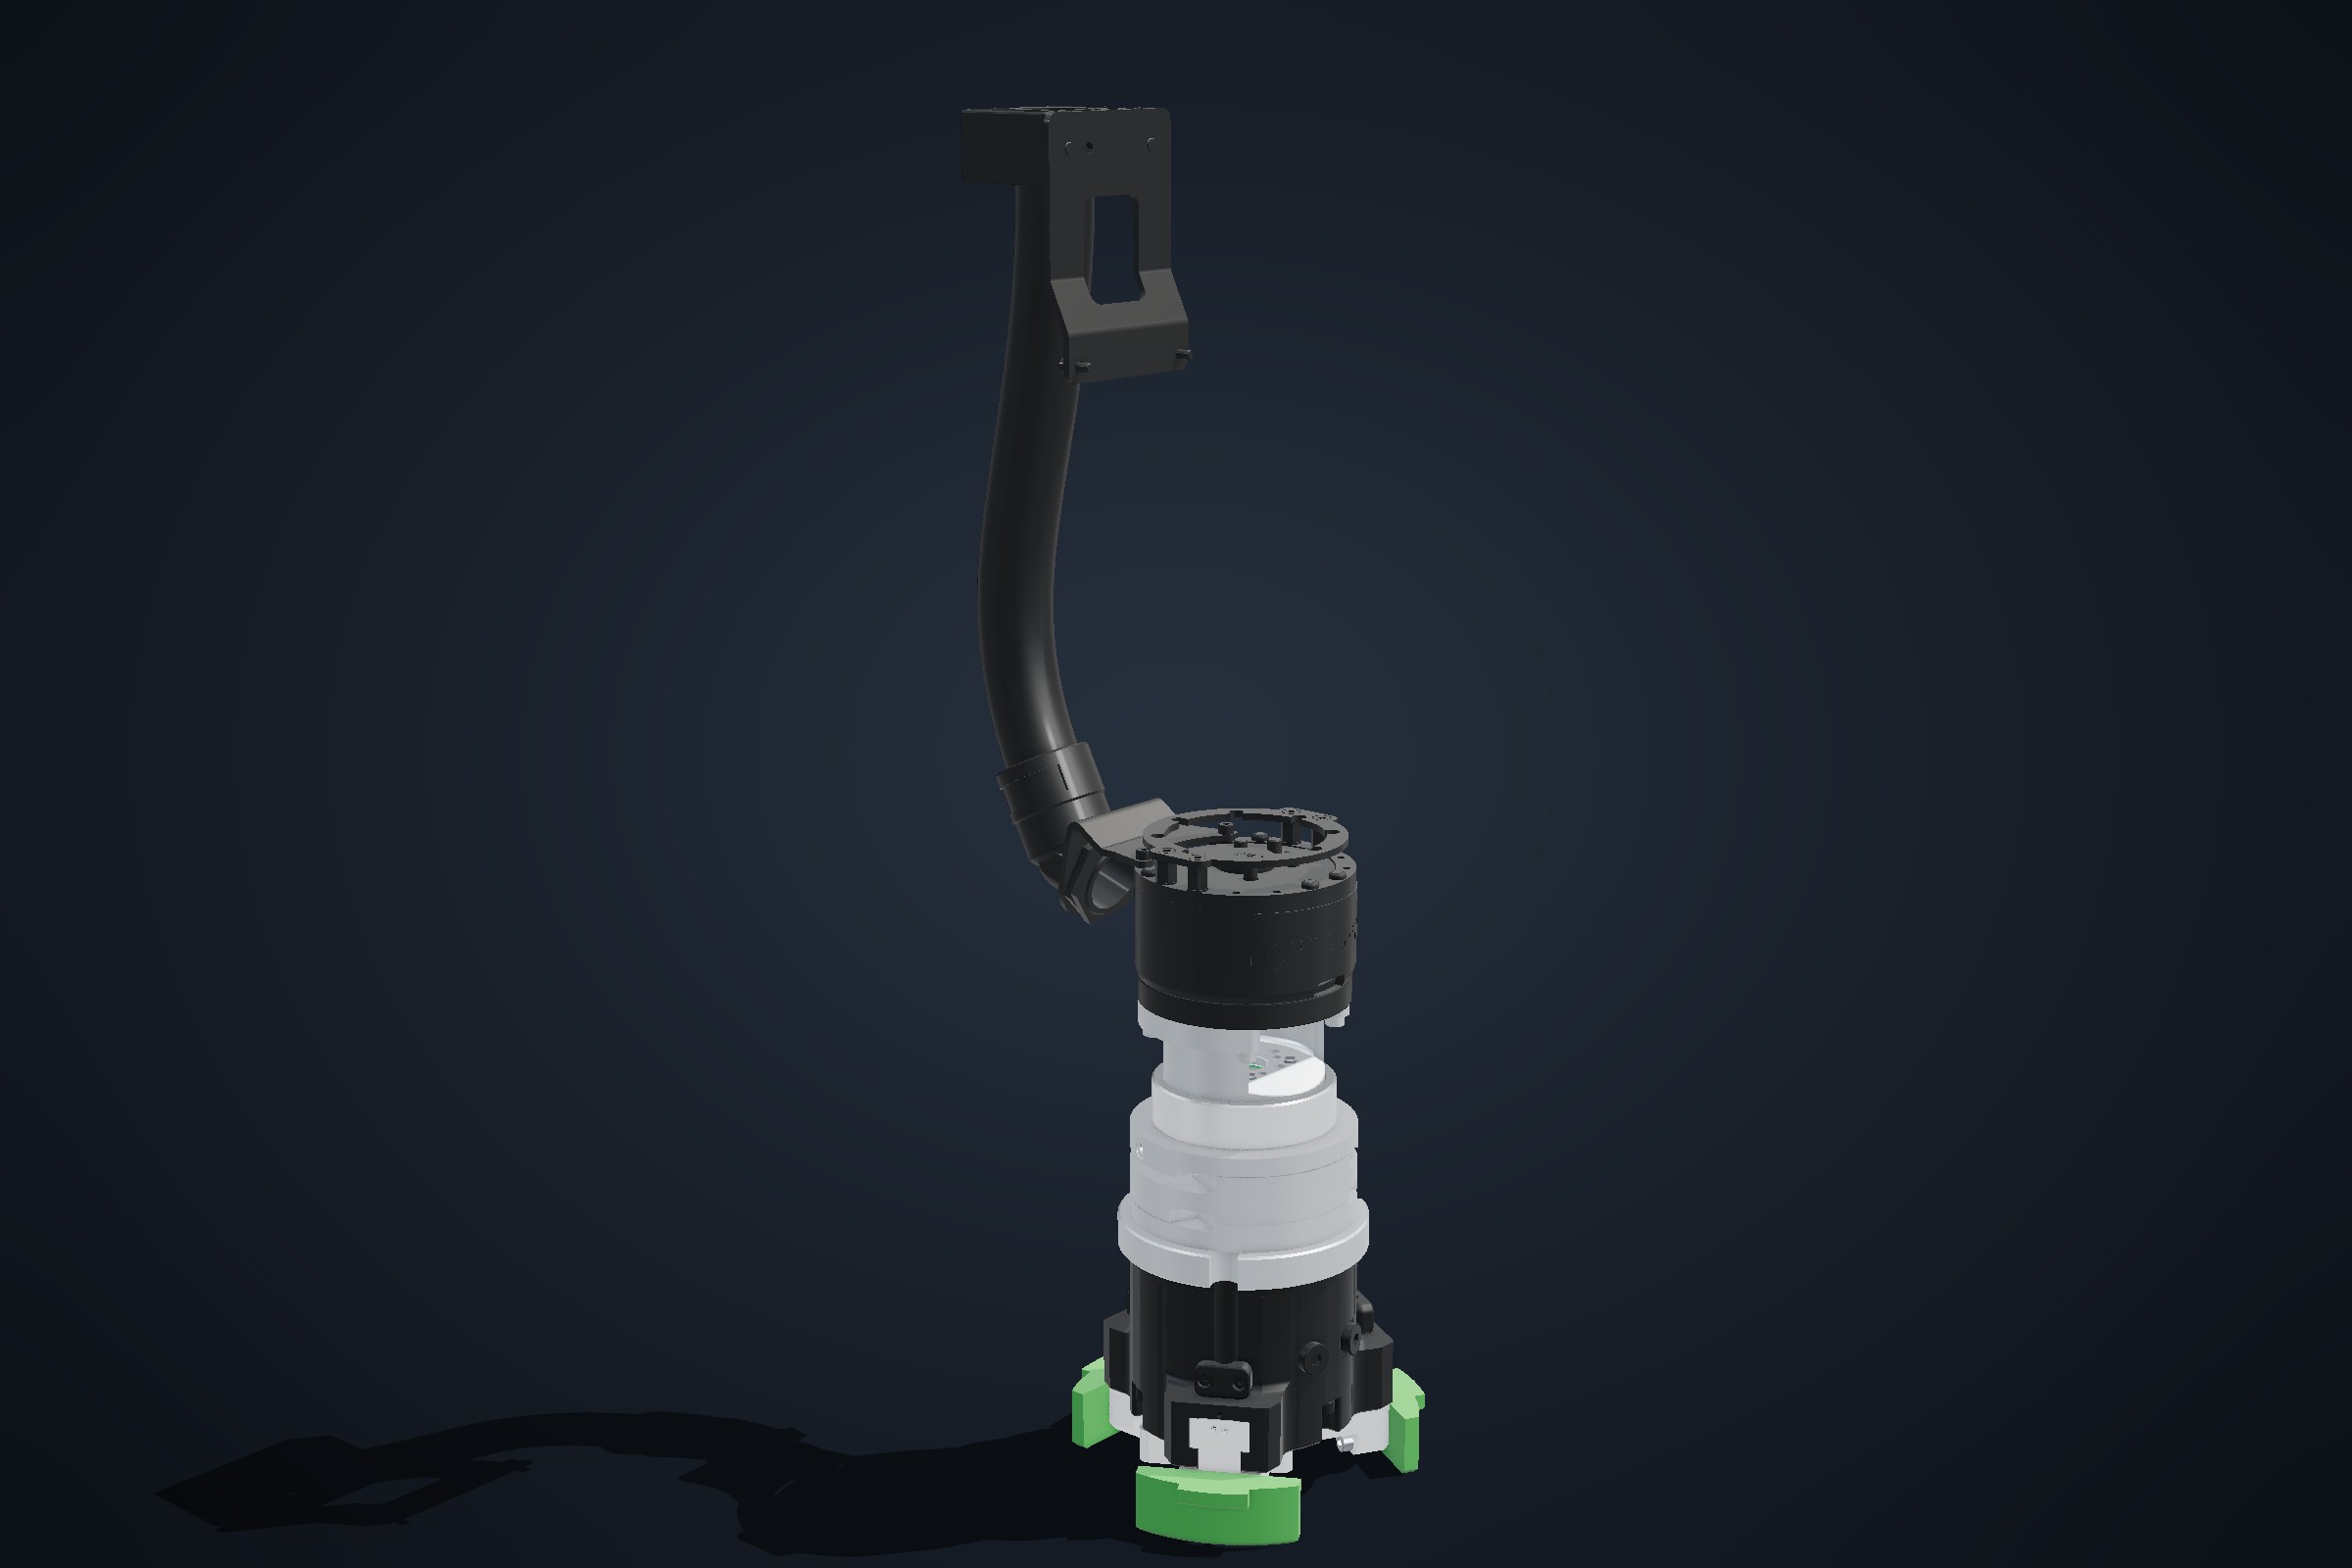
Greifsystem für runde Teile mit drei Greifpunkten und Ausgleichselement, in zwei Varianten für unterschiedliche Roboter und Medienführungen.
- Branche
- Robotik / Maschinenbeladung
- Leistung
- Konstruktion, Adaption, Beschaffung
- Varianten
- 2 (je nach Roboter und Medienführung)

Ausgangslage
Runde Teile sollen sicher und zentrisch gegriffen werden, auch wenn ihre Lage leicht schwankt. Das Greifsystem muss an zwei unterschiedliche Roboter passen, jeweils mit eigener Medienführung für Luft und Signale.
Lösung
Ein 3-Punkt-Greifsystem: Drei Greiferbacken mit teilespezifischen Fingern zentrieren das Teil selbst. Ein Ausgleichselement gleicht Lage- und Winkelabweichungen beim Greifen und Ablegen aus, damit weder Teil noch Greifer verspannt werden.
Für jede Variante gibt es eigene Adapterplatten und Flanschadapter. Die Medienführung ist so verlegt, dass Leitungen bei Drehbewegungen nicht scheuern.
Ergebnis
- Sicheres, zentrisches Greifen auch bei Lagetoleranzen
- Ein Greiferkonzept für zwei Roboter
- Teilespezifische Finger, schnell tauschbar